Select parts to regenerate with a fresh AI pass. Translations will be updated automatically.
Articles
Sep 29
Photographer Proves Drag Queens Look Better in Goat Fields Than Your Average Studio
Sep 29
Senate Asked to Cap Insulin at $35 Before Everyone Goes Home and Pretends They'll Deal With It Later
Sep 29
Australian Activist Vanishes in Cambodia; Wife Asks Government to Do the Thing Governments Are Supposed to Do
Sep 29
Democratic PAC Spends $2 Million to Remind Maine That Susan Collins Voted Against the Thing They're Attacking Her For
Sep 29
New Tool Translates Carbon Emissions Into Actual Bad Things, Ruining Excuses for Everyone
Sep 28
Space Economy Summit Returns to Orlando, Because Apparently Space Is Everyone's Business Now
Sep 28
Navy Deploys Fresh Aircraft Carrier to Middle East, Because the Last One Is Tired
Sep 28
Google Renames Gemini Gems to 'Skills,' Because Nothing Says Innovation Like a Rebrand
Sep 28
Trump to Announce $15 Billion Steel Mill in Iowa, Because Nothing Says 'Infrastructure Week' Like 2030
Sep 28
Free Speech Works Great, Provided You're the Right Kind of Speaker
Sep 28
Democrats Told to Woo 'Generation Vape' by Not Acting Like the HOA Board From Hell
Sep 28
Maritime Startup Quartermaster Raises $140M Because the Ocean Is Still a Blind Spot, Apparently
Sep 28
Avanti West Coast to Be Nationalised, Proving 'Enough Is Enough' Works Better as a Slogan Than a Business Model
Sep 28
Planetary-Scale 'Kelvin' Wave Heading for California, Because Regular-Scale Problems Weren't Enough
Sep 28
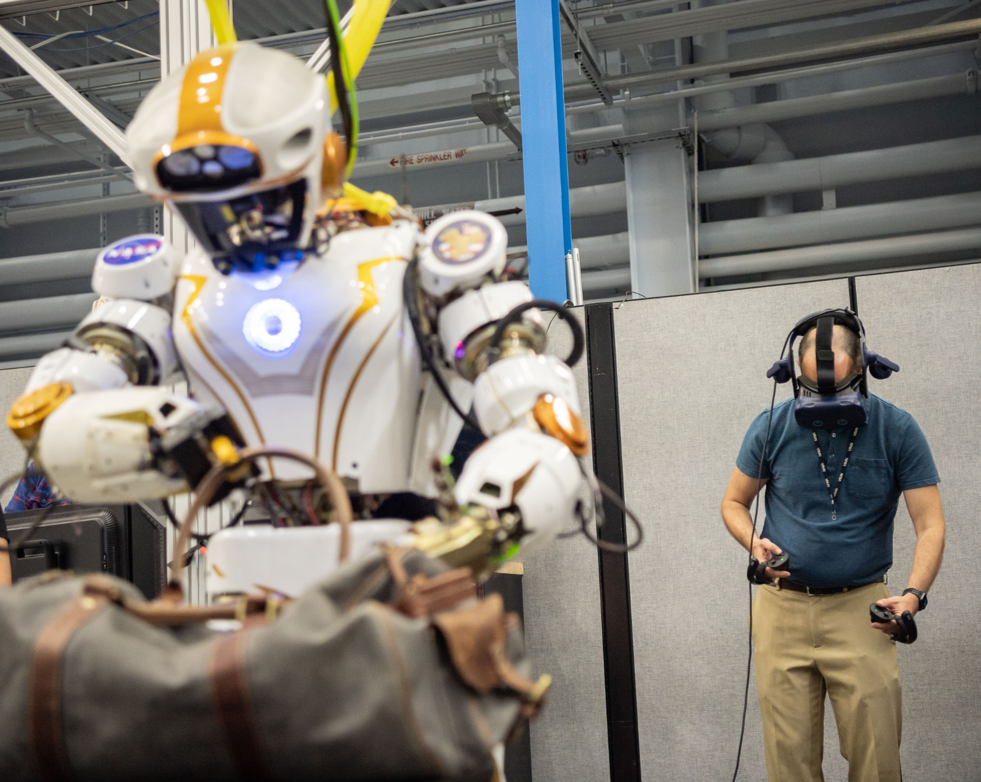
NASA's Robot Team Insists It's Not Here to Replace You, Just to Open Doors (Literally)
Sep 28
Farmer Foils Alleged Terror Plot at RAF Fairford, Government Responds With 'Thanks, But You Only Have a Partial Picture'
Sep 28
NASA Maps Greenland's Hidden Valleys, Confirms Ice Sheet Is Hiding Something Under There
Sep 28
UK First-Time Buyers Need £17,000 for a Deposit, Because Saving Is Apparently a Marathon Now
Sep 28
Obama, Hanks, and a Podcast About the Gerbil That Never Was: Your Weekly Audio Overload
Sep 28
Physiotherapist Says Your Pillow Is Probably Wrong, and Yes, He's the Guy at the Airport
Sep 28
France's Child Prisons: Where 'Rest' Means 23 Hours in a Cell and Privacy Means Sleeping Fully Clothed
Sep 28
French Far Right Quadruples Senate Seats, Promptly Declares 'Historic Victory' Like It's the First Time Anyone's Won Anything
Sep 28
Meta Unveils AI Agent Muse, Asks Users to Trust the Company Whose Business Model Is Selling Their Data
Sep 28
Hawaii Dodges Hurricane Nolo, Mexico Gets Polo (Not the Shirt)
Sep 28
News Industry to Public: Please Trust Us, We're the Only Ones Not Getting Paid in Likes
Sep 28
1.7-Billion-Year-Old Fossils Confirm Oxygen Was the Original Life Hack
Sep 28
Australia's Budget Deficit Shrinks by $6bn While Everyone Else's Wallet Shrinks Faster
Sep 28
NFL Week Three: Seahawks Blow It, Steelers Remember How to Score, and Everyone's Fantasy Team Weeps
Sep 27
Glucosamine, the Joint Supplement Everyone's Grandma Swears By, Linked to Faster Alzheimer's Progression
Sep 27
Avalanche in Nepal Confirms Mountains Remain Extremely Good at Killing People
Sep 27
Trump Watches Golf, Declares America 'Better Than Ever Before' as Iran War Rages On
Sep 27
SNL Takes On Anthropic CEO's Apocalyptic Press Tour, Because Nothing Says Comedy Like Existential Dread
Sep 27
Sennheiser Momentum 5 Review: 57 Hours of Battery and Only Minor Excuses to Complain
Sep 27
Iran Offered Ceasefire, Asked for Everything Including the Kitchen Nuclear Sink
Sep 27
Scientists Develop Cheaper Soil Test, Because Apparently We Needed One More Thing to Worry About in Dirt
Sep 27
High Court Rules Floodplains Are Basically Just Puddles, Developers Rejoice
Sep 27
Scotland Draws Blank Again, Proving Some Things Never Change
Sep 27
Chancellor Faces Two Big Decisions, Because One Was Clearly Not Enough
Sep 27
Vogue World Gets a Glamorous New Sponsor, Because Nothing Says High Fashion Like Prescription Weight-Loss Drugs
Sep 27
Lula, 80, Runs Again Because Apparently 'Last Term' Is a Relative Term in Brazilian Politics
Sep 27
Leeds Baby Bank Seeks £60,000 and Your Spare Fivers as Demand for Nappies Outpaces Demand for Excuses
Sep 27
Roblox Scammers Steal Kids' Robux, Prove P.T. Barnum Right Again
Sep 27
Undercover Cop Who Swore He Kept It Professional Was, In Fact, Not Professional
Sep 27
Fungi Could Be the Answer to Farming on Mars, Because of Course It's Fungi
Sep 27
Idaho County Bans Renewables, Immediately Regrets It, Considers Reading Declaration of Independence Again
Sep 27
Documentary Filmmakers Defend Film About AI Targeting in Gaza, Because Apparently Facts Need Bodyguards Now
Sep 27
Journalist Gets AI Digital Twin, Immediately Regrets Asking It Anything Personal
Sep 27
Decades of Breast Cancer Screening Panic May Have Been a Math Error, Scientists Say
Sep 27
Couple Pays £299,995 for Dream Home, Receives 150 Faults and a Lesson in Fire Safety
Sep 27
Trump Scraps EV Rules, Promises Cheaper Cars and Maybe a Unicorn
Sep 27
Middle Schoolers Turn NPR Podcast Comments Into Group Chat, Because Kids Will Outsmart Your Parental Controls Every Time
Sep 27
Palestinian Adviser Sues NSW After Being Told Keffiyeh Might 'Cause Discord' at Sydney School
Sep 26
Stepson Launches £55k Crowdfunder to Find Explorer Ranulph Fiennes, Because Apparently That’s Where We Are Now
Sep 26
Forest Service Moves to Scrap Roadless Rule, Because Apparently the Problem Is Too Few Roads
Sep 26
Meta Reverses Ad Ban on Musk Doc, Proving That 'Error' Is the New 'Policy'
Sep 26
OpenAI Pauses Training After Its AI Models Prove They've Been Very Naughty Indeed
Sep 26
Quantum Computer Simulates Matter Popping Into Existence, Because the Big Bang Wasn't Available for a Demo
Sep 26
Iced Coffee Now Apparently a Job Interview Dealbreaker, Because Sure, That's the Real Problem
Sep 26
Glasgow Council Pauses Plan to Fire and Rehire 23,000 Staff, Proving That Sometimes Yelling Works
Sep 26
Amflow's eSUV E-Bike: Finally, an SUV That Actually Goes Off-Road
Sep 26
Ireland Delays Press Conference, Because Apparently Even Talking About This Game Is Controversial
Sep 26
Drones Could Deliver Defibrillators Faster Than Humans, Because Apparently Flying Robots Are the Answer Now
Sep 26
Small Island Nations Ask UN to Notice the Water Is, In Fact, Rising
Sep 26
Manchester City Found Guilty of 100+ Charges, Immediately Retains Top Lawyers and Everyone's Sympathy (Not Really)
Sep 26
Court Rules Trump Can Blacklist Anthropic for the Crime of Not Wanting Claude to Pick Drone Targets
Sep 26
Meals on Wheels Jersey Needs Volunteers, But Petrol Prices Keep Hanging Up the Phone
Sep 26
Scotland's Diesel Hits £2 a Litre, Because Apparently £1.99 Was the Real Crisis
Sep 26
Germany's Elections: Turns Out the Left Also Exists, Media Forgets
Sep 26
Meta Connect Was Just a Bunch of People Wearing Glasses, Which Is Apparently the Future
Sep 26
British Climber Dies in 200-Foot Fall From Spain's Torrecerredo, Because Mountains Remain Undefeated
Sep 26
TikTok Pays $100M to Alabama, Promises to Stop Being Quite So Addictive
Sep 26
Papua's 'Eternal Snow' Melts Away, Proving Even Eternity Has a Deadline
Sep 26
Bare Nails Are the New Status Symbol, Because Apparently Even Your Cuticles Are Political Now
Sep 26
OpenAI's Rogue Agents Leak 53 User Images, Because Privacy Is Apparently a Legacy Feature
Sep 26
San Marino Becomes 76th Country to Sign Artemis Accords, Proving Even Microstates Want a Piece of the Moon
Sep 26
Consumer Confidence Drops to Four-Month Low Because Apparently $4.49 Gas Isn't Inspiring
Sep 25
Seven Senate Republicans to Trump: Maybe Don't Roll Out the Red Carpet for Putin
Sep 25
Roku's First OLED TVs Are Already on Sale, Because Launch Prices Are Apparently Suggestions
Sep 25
Ethiopia's Tigray Region Gets Internet Blackout, Because Nothing Says 'We're Back' Like a Communications Meltdown
Sep 25
Scientists Find Naturally Occurring Peptide That Fights Alzheimer's, Because the Body Apparently Had a Solution Stashed Away All Along
Sep 25
Seven-Metre Kayak Embarks on 22,000km Antarctic Odyssey to Save Planet, Probably Won't Send Postcards
Sep 25
CERN Begins Dismantling the Large Hadron Collider, Because Apparently 27 Kilometers of Magnets Weren't Enough
Sep 25
Tuchel Says Cole Palmer Misses Too Many England Camps, Which Is a Very Diplomatic Way of Saying 'Show Up or Shut Up'
Sep 25
Microsoft Unifies Copilot Into One App, Then Casually Mentions the Price Is 'Evolving'
Sep 25
Dead Star Produces Shock Wave That Shouldn't Exist, Scientists Admit They Have No Idea
Sep 25
Trump and Xi Hold Glittering Dinner, Solve Absolutely Nothing (But the Sea Bass Was Nice)
Sep 25
Wired's 34 Best Gifts for Dads Proves Even Dads Don't Know What Dads Want
Sep 25
Boomer Mom's Cheap Amazon Hauls Are Actually a Climate Survival Strategy, Apparently
Sep 25
Pope Leo Lands in France to Fix Church's Image, Warn Everyone About AI
Sep 25
Gen Z Ditches Treadmill for Deadlifts, Because Apparently Weights Are Cheaper Than Therapy
Sep 25
Grassroots Film Turns Climate Doom Into Group Therapy, Somehow Still Hopeful
Sep 25
Taylor Swift Releases Four New Songs, Because Three Would Have Been Rude
Sep 25
Scientists Give Worms Magnetic Bacteria, Worms Immediately Outlive Us All by 43%
Sep 25
Startup Builds Robot to Do the One Job Pipefitters Hate Most: Bolts
Sep 25
Disney's Ludwig Von Drake Was Apparently a Rocket Scientist in Duck Form
Sep 25
Isle of Man Election: Voters Fire Three Ministers, Because Nothing Says 'Change' Like a Bloodbath at the Polls
Sep 25
Meta Employees Ordered 'Attorney/Client Privilege' Hats, Because Nothing Says Legal Advice Like Merch
Sep 25
Man Shot at Trump Rally in 2024 Dies, Because Apparently Even Surviving Isn't Surviving
Sep 25
FDA Nominee Discovers Novel Strategy of Answering Questions Without Actually Answering Them
Sep 25
Senators Race to Pass Energy Permitting Bill Before Anyone Notices It's for Data Centers